2007年4月28日 星期六

作業七

本人4/19有上課


題目設有三桿相連結成端桿(dyad)之型式。請利用網路講義中之函數dyad及dyad_draw作分析。
function dyad_draw(rho,theta,td,tdd)
其中:
• 各桿之對應長度rho=[a, a+5, a-5]cm,a=(你的學號末一碼)+10;
• 各桿之對應起始角度theta=[0, 0, 0]度;
• 各桿之對應角速度為td=[0.2, 0.5, 0 .3]rad/s;
• 各桿之對應角加速度為tdd=[0, 0.1, 0.2]rad/s^2;

1. 當t=[1 2 3 4 5]秒時,此端桿之對應方位如何?


運用function ground,anchor,dyad,dyad_draw的結合運用(在老師的課程網頁中都有詳細的敘述),這題中我們需要再建立一個function,但是只要多一個變數,再加上其關係式即可。我的新的function設定為dyad_drawtime,多了一個變數t,而我加在function dyad_draw的程式碼如下:

theta2=theta+td*t+tdd*t^2/2
%設theta2來連接t和theta的關係
td2=td+t*tdd
[vec,data] = dyad(rho,180/pi*theta2,td2,tdd);
%theta2要從弧度換角度
x=[0;cumsum(real(data(:,1)))];y=[0;cumsum(imag(data(:,1)))];
%建立一個for迴圈
for i=1:length(x)-1
linkshape([x(i) y(i)],[x(i+1) y(i+1)],1);
axis equal;
end

因為老師網頁中的function 有畫出加速度與時間的關係,所以我們把下列程式碼刪除
for k=1:length(rho)
x0=x(k+1);y0=y(k+1);
vx=x0+real(data(k,2));vy=y0+imag(data(k,2));
ax=x0+real(data(k,3));ay=y0+imag(data(k,3));
line([x0 vx],[y0 vy],'marker','s','linewidth',2);
line([x0 ax],[y0 ay],'marker','s','color','r','linewidth',3)
end
sdata=sum(data);
ss=[real(sdata(1)) imag(sdata(1))];
vv=[real(sdata(2)) imag(sdata(2))];
aa=[real(sdata(3)) imag(sdata(3))];
line([0 ss(1)],[0 ss(2)],'linestyle',':','linewidth',2)
line([ss(1) ss(1)+vv(1)],[ss(2) ss(2)+vv(2)],...
'marker','d','color','g','linewidth',3)
line([ss(1) ss(1)+aa(1)],[ss(2) ss(2)+aa(2)],...
'marker','d','color','m','linewidth',3)
axis equal;grid on

在螢幕上輸入
ground(0,0,5,0)
anchor(-5,0,0,0)
for t=1:5
dyad_drawtime([10 15 5],[0 0 0],[0.2,0.3,0.4],[0,0.1,0.2],t)
%座號的末一位是零
end
axis equal
即可得到端桿一到五秒的變化圖

2. 繪出三桿之結點之速度,加速度與時間t之關係。


把上述刪除的加入,即可得到速度加速度與時間的關係,為了使畫面更清晰,可刪除function中畫linkshape的程式,但是本圖中為了表示使各連桿加速度與速度清楚標示,暫且不刪除

3. 能作出此時間區段之動畫嗎?


b49611010 7.1.3


在視窗中輸入for t=1:0.1:5
%從一秒跑到六秒每格0.1秒停一次
axis offaxis ([-20 30 -10 20])
%設定座標範圍
ground(0,0,5,0)
anchor(-5,0,0,0)
dyad_drawtime([10 15 5],[0 0 0],[0.2,0.3,0.4],[0,0.1,0.2],t)
pause(0.1)
if t<5
end
end


2007年4月12日 星期四

作業五

5.1.1


%設上手臂長30cm
L1=30
%用line將每一點連起來
arm1x=[0 (-4)*sind(30) (-4)*sind(45) (-4)*sind(60) -4 -5 -5*cosd(30) -5*cosd(45) -5*cosd(60) 0 5*cosd(60) 5*cosd(45) 5*cosd(30) 5 4 4*cosd(30) 4*cosd(45) 4*cosd(60) 0]
arm1y=-L1+[ -4 -4*cosd(30) -4*cosd(45) -4*cosd(60) 0 L1 5*sind(30)+L1 5*sind(45)+L1 5*sind(60)+L1 L1+5 5*sind(60)+L1 5*sind(45)+L1 5*sind(30)+L1 L1 0 -4*sind(30) -4*sind(45) -4*sind(60) -4]
line(arm1x,arm1y);
axis equal

%設下手臂長25
L2=25
arm2x=[ -4 4*cosd(150) 4*cosd(135) 4*cosd(120) 0 L2 L2+3*cosd(60) L2+3*cosd(45) L2+3*cosd(30) L2+3 L2+3*cosd(30) L2+3*cosd(45) L2+3*cosd(60) L2 0 (-4)*sind(30) (-4)*sind(45) (-4)*sind(60) -4]
arm2y=-L1+[ 0 4*sind(150) 4*sind(135) 4*sind(120) 4 3 3*sind(60) 3*sind(45) 3*sind(30) 0 -3*sind(30) -3*sind(45) -3*sind(60) -3 -4 -4*cosd(30) -4*cosd(45) -4*cosd(60) 0]
line(arm2x,arm2y);
axis equal

%設手掌8cm
L3=8
palmx=L2+[ -3 3*cosd(150) 3*cosd(135) 3*cosd(120) 0 L3 L3+5*cosd(60) L3+5*cosd(45) L3+5*cosd(30) L3+5 L3+5*cosd(30) L3+5*cosd(45) L3+5*cosd(60) L3 0 (-3)*sind(30) (-3)*sind(45) (-3)*sind(60) -3]
palmy=-L1+[ 0 3*sind(150) 3*sind(135) 3*sind(120) 3 5 5*sind(60) 5*sind(45) 5*sind(30) 0 -5*sind(30) -5*sind(45) -5*sind(60) -5 -3 -3*cosd(30) -3*cosd(45) -3*cosd(60) 0]
line(palmx,palmy);
axis equal


5.1.2


%設計一個function輸入L1L2L3 和旋轉角度
function body(L1,L2,L3,theta1,theta2,theta3)
arm1x=[0 (-4)*sind(30) (-4)*sind(45) (-4)*sind(60) -4 -5 -5*cosd(30) -5*cosd(45) -5*cosd(60) 0 5*cosd(60) 5*cosd(45) 5*cosd(30) 5 4 4*cosd(30) 4*cosd(45) 4*cosd(60) 0]
arm1y=-L1+[ -4 -4*cosd(30) -4*cosd(45) -4*cosd(60) 0 L1 5*sind(30)+L1 5*sind(45)+L1 5*sind(60)+L1 L1+5 5*sind(60)+L1 5*sind(45)+L1 5*sind(30)+L1 L1 0 -4*sind(30) -4*sind(45) -4*sind(60) -4]
line(arm1x,arm1y);
axis equal

arm2x=[ -4 4*cosd(150) 4*cosd(135) 4*cosd(120) 0 L2 L2+3*cosd(60) L2+3*cosd(45) L2+3*cosd(30) L2+3 L2+3*cosd(30) L2+3*cosd(45) L2+3*cosd(60) L2 0 (-4)*sind(30) (-4)*sind(45) (-4)*sind(60) -4]
arm2y=[ 0 4*sind(150) 4*sind(135) 4*sind(120) 4 3 3*sind(60) 3*sind(45) 3*sind(30) 0 -3*sind(30) -3*sind(45) -3*sind(60) -3 -4 -4*cosd(30) -4*cosd(45) -4*cosd(60) 0]
line(arm2x,arm2y);
axis equal

palmx=[ -3 3*cosd(150) 3*cosd(135) 3*cosd(120) 0 L3 L3+5*cosd(60) L3+5*cosd(45) L3+5*cosd(30) L3+5 L3+5*cosd(30) L3+5*cosd(45) L3+5*cosd(60) L3 0 (-3)*sind(30) (-3)*sind(45) (-3)*sind(60) -3]
palmy=[ 0 3*sind(150) 3*sind(135) 3*sind(120) 3 5 5*sind(60) 5*sind(45) 5*sind(30) 0 -5*sind(30) -5*sind(45) -5*sind(60) -5 -3 -3*cosd(30) -3*cosd(45) -3*cosd(60) 0]
line(palmx,palmy);
axis equal
clf

axis equal
%將座標調到適當範圍
AXIS([-70 70 -70 40]);
x1=arm1x*cosd(90-theta1)-arm1y*sind(90-theta1);
y1=arm1x*sind(90-theta1)+arm1y*cosd(90-theta1);
line(x1,y1)
theta2=180-(theta2-theta1);
x2=arm2x*cosd(-theta2)-arm2y*sind(-theta2)-L1*sind(theta1-90);
y2=arm2x*sind(-theta2)+arm2y*cosd(-theta2)-L1*cosd(theta1-90);
line(x2,y2)
theta3=theta3-theta2-180
x3=palmx*cosd(theta3)-palmy*sind(theta3) -L1*sind(theta1-90)+L2*cosd(theta2);
y3=palmx*sind(theta3)+palmy*cosd(theta3) -L1*cosd(theta1-90)-L2*sind(theta2);
line(x3,y3)

5.1.3


%在視窗中輸入(30cm,25cm,8cm,120度, 120度, 120度)
body(30,25,8,120,120,120)


5.1.4
http://www.youtube.com/watch?v=8CUKsS9slEQ

L1=30
L2=25
L3=8
arm1x=[0 (-4)*sind(30) (-4)*sind(45) (-4)*sind(60) -4 -5 -5*cosd(30) -5*cosd(45) -5*cosd(60) 0 5*cosd(60) 5*cosd(45) 5*cosd(30) 5 4 4*cosd(30) 4*cosd(45) 4*cosd(60) 0]
arm1y=-L1+[ -4 -4*cosd(30) -4*cosd(45) -4*cosd(60) 0 L1 5*sind(30)+L1 5*sind(45)+L1 5*sind(60)+L1 L1+5 5*sind(60)+L1 5*sind(45)+L1 5*sind(30)+L1 L1 0 -4*sind(30) -4*sind(45) -4*sind(60) -4]
line(arm1x,arm1y);
axis equal

arm2x=[ -4 4*cosd(150) 4*cosd(135) 4*cosd(120) 0 L2 L2+3*cosd(60) L2+3*cosd(45) L2+3*cosd(30) L2+3 L2+3*cosd(30) L2+3*cosd(45) L2+3*cosd(60) L2 0 (-4)*sind(30) (-4)*sind(45) (-4)*sind(60) -4]
arm2y=[ 0 4*sind(150) 4*sind(135) 4*sind(120) 4 3 3*sind(60) 3*sind(45) 3*sind(30) 0 -3*sind(30) -3*sind(45) -3*sind(60) -3 -4 -4*cosd(30) -4*cosd(45) -4*cosd(60) 0]
line(arm2x,arm2y);
axis equal

palmx=[ -3 3*cosd(150) 3*cosd(135) 3*cosd(120) 0 L3 L3+5*cosd(60) L3+5*cosd(45) L3+5*cosd(30) L3+5 L3+5*cosd(30) L3+5*cosd(45) L3+5*cosd(60) L3 0 (-3)*sind(30) (-3)*sind(45) (-3)*sind(60) -3]
palmy=[ 0 3*sind(150) 3*sind(135) 3*sind(120) 3 5 5*sind(60) 5*sind(45) 5*sind(30) 0 -5*sind(30) -5*sind(45) -5*sind(60) -5 -3 -3*cosd(30) -3*cosd(45) -3*cosd(60) 0]
line(palmx,palmy);
axis equal
clf

%角度從下列度數範圍每10度增加
theta1=linspace(-90,-75,10)
theta2=linspace(-45,-35,10)
theta3=linspace(-30,-10,10)
axis equal

% n跑十次
for n=1:10;
AXIS([-10 40 -20 40]);
axis equal
x1=arm1x*cosd(90-theta1(n))-arm1y*sind(90-theta1(n));
y1=arm1x*sind(90-theta1(n))+arm1y*cosd(90-theta1(n));
line(x1,y1)
theta2(n)=180-(theta2(n)-theta1(n));
x2=arm2x*cosd(-theta2(n))-arm2y*sind(-theta2(n))-L1*sind(theta1(n)-90);
y2=arm2x*sind(-theta2(n))+arm2y*cosd(-theta2(n))-L1*cosd(theta1(n)-90);
line(x2,y2)
theta3(n)=theta3(n)-theta2(n)-180
x3=palmx*cosd(theta3(n))-palmy*sind(theta3(n)) -L1*sind(theta1(n)-90)+L2*cosd(theta2(n));
y3=palmx*sind(theta3(n))+palmy*cosd(theta3(n)) -L1*cosd(theta1(n)-90)-L2*sind(theta2(n));
line(x3,y3)
axis equal
pause(0.5)
clf
end


5.2.1


%以連桿畫出手指的形狀
L1=10
L2=8
L3=7


linkshape([0,0],[-L1,0])
linkshape([-L1,0],[-L1-L2,0])
linkshape([-L1-L2,0],[-L1-L2-L3,0])


5.2.2

http://www.youtube.com/watch?v=A6O1RhBqZCA
%做一個funtion輸入手掌的尺寸
%假設四隻手指在同一個水平上
%輸入每隻手指的尺寸
function finger(palm)
%食指
%輸入每節和手掌的關係式
L1=palm/3.5
L2=palm/3-1
L3=palm/3-2
linkshape([0,0],[-L1,0])
linkshape([-L1,0],[-L1-L2,0])
linkshape([-L1-L2,0],[-L1-L2-L3,0])
%設每個關節從零度跑到90度每次跑8度
theta1=linspace(0,90,8)
theta2=linspace(0,90,8)
theta3=linspace(0,90,8)
for n=1:8
axis equal
AXIS([-5 30 -10 20]);

x1=-L1*cosd(theta1(n))
y1=L1*sind(theta1(n))
linkshape([0,0],[x1,y1])
theta2(n)=theta1(n)+theta2(n)
x2=x1-L2*cosd(theta2(n))
y2=y1+L2*sind(theta2(n))
linkshape([x1,y1],[x2,y2])
theta3(n)=theta2(n)+theta3(n)
x3=x2-L3*cosd(theta3(n))
y3=y2+L3*sind(theta3(n))
linkshape([x2,y2],[x3,y3])
axis equal
pause(0.3)
clf
end


%中指
L1=palm/3
L2=palm/3-1
L3=palm/3-2
linkshape([0,0],[-L1,0])
linkshape([-L1,0],[-L1-L2,0])
linkshape([-L1-L2,0],[-L1-L2-L3,0])

theta1=linspace(0,90,8)
theta2=linspace(0,90,8)
theta3=linspace(0,90,8)
for n=1:8
axis equal
AXIS([-5 30 -10 20]);

x1=-L1*cosd(theta1(n))
y1=L1*sind(theta1(n))
linkshape([0,0],[x1,y1])
theta2(n)=theta1(n)+theta2(n)
x2=x1-L2*cosd(theta2(n))
y2=y1+L2*sind(theta2(n))

linkshape([x1,y1],[x2,y2])

theta3(n)=theta2(n)+theta3(n)
x3=x2-L3*cosd(theta3(n))
y3=y2+L3*sind(theta3(n))
linkshape([x2,y2],[x3,y3])
axis equal
pause(0.3)
clf
end
%無名指
L1=palm/3.5
L2=palm/3.5
L3=palm/3.5
linkshape([0,0],[-L1,0])
linkshape([-L1,0],[-L1-L2,0])
linkshape([-L1-L2,0],[-L1-L2-L3,0])

theta1=linspace(0,90,8)
theta2=linspace(0,90,8)
theta3=linspace(0,90,8)
for n=1:8
axis equal
AXIS([-5 30 -10 20]);

x1=-L1*cosd(theta1(n))
y1=L1*sind(theta1(n))
linkshape([0,0],[x1,y1])
theta2(n)=theta1(n)+theta2(n)
x2=x1-L2*cosd(theta2(n))
y2=y1+L2*sind(theta2(n))

linkshape([x1,y1],[x2,y2])

theta3(n)=theta2(n)+theta3(n)
x3=x2-L3*cosd(theta3(n))
y3=y2+L3*sind(theta3(n))
linkshape([x2,y2],[x3,y3])
axis equal
pause(0.3)
clf
end
%小指

L1=palm/4
L2=palm/4
L3=palm/4
linkshape([0,0],[-L1,0])
linkshape([-L1,0],[-L1-L2,0])
linkshape([-L1-L2,0],[-L1-L2-L3,0])

theta1=linspace(0,90,8)
theta2=linspace(0,90,8)
theta3=linspace(0,90,8)
for n=1:8
axis equal
AXIS([-5 30 -10 20]);

x1=-L1*cosd(theta1(n))
y1=L1*sind(theta1(n))
linkshape([0,0],[x1,y1])
theta2(n)=theta1(n)+theta2(n)
x2=x1-L2*cosd(theta2(n))
y2=y1+L2*sind(theta2(n))

linkshape([x1,y1],[x2,y2])

theta3(n)=theta2(n)+theta3(n)
x3=x2-L3*cosd(theta3(n))
y3=y2+L3*sind(theta3(n))
linkshape([x2,y2],[x3,y3])
axis equal
pause(0.3)
clf
end

5.2.3
假設我們知道每隊的手指長L1,L2,L3
知道角加速度a1,a2,a3
那麼切線加速度即為a*L
法線加速度為w*w*L
藉由此關係式可以求出來切線法線加速度

2007年3月28日 星期三

作業二

題目一
骨骼是人體的基礎架構。人體之所以能夠活動自如,是因為骨頭之間有關節相連,相連的骨頭末端各包著柔軟的軟骨,中間只有狹窄的縫隙,縫隙中有一層薄薄的潤滑液來保護骨頭不致因摩擦而受損。肌腱、韌帶附著於關節另一端之骨端上,由膠原組織所構成,通常存在於活動大之關節附近,外覆鞘膜內有潤滑液幫助滑動。
http://www.drug-king.com.tw/calcium-su.htm 從圖中我們可以發現,這骨頭和關節的組成,彷彿就是一個機械的機構,由連桿(Links)和接頭(joints)構成的機構,人體藉由關節而能自由活動,就是在機械機構上藉由接點的連接傳遞動力和機械能。
http://www.zjtcm.net/wljx/Basic/jp/image/t1.jpg
全身
上圖是人體的骨骼。以下,是我將人體的骨骼歸納成三種功能,並與機構組合的運用上做比較:
(1)支撐功能:骨骼使我們的身軀能站得隱,保持人的基本形狀。象脊椎骨之稱身體,頸椎骨支撐頭部。這一類的骨頭因為要相當穩固,故較缺乏可動性。
(2)保護功能:全身的重要器官都要骨作出保護,例如:骨盆可以保護膀胱,胸骨可以保護心肺等。因此為了要達保護作用,這類的骨骼大體為一大片的,不可動。在機械上,就像固定型(靜止型)的機械組件,結構要相當堅固,才能承受外力。
(3)運動功能:站、立、坐、臥等動作,都要運動。骨與關節、肌肉同時協調,就可做出各種動作。動關節外常有韌帶,用以固定骨的位置,並且可以伸張活動。這類方便活動的骨骼彷彿活動機構組件,可以依其組成的方式不同而達不同功能。
http://diy.21tx.com/2004/09/09/11537.html 前臂骨
手肘是一個相當特殊的「絞鏈」關節, 由三塊骨頭組成, 分別是遠端肱骨, 近端尺骨以及橈骨; 軟組織包括內, 外側副韌帶以及肌腱。

http://www.ivsky.com/Photo/MicroImages/716/61295.jpg\http://catalog.nucleusinc.com/imagescooked/4199W.jpg

腳踝
其中Fibula=腓骨;Tibia=脛骨;Talus=距骨。當腳底板要往外翻時,因為受到腓骨的阻擋,因此角度有限;而往內時,由於並沒有像外側空間受限制。這也是由三個骨頭組合成,其性質很像3D空間中的球對,自由度為三,(減去平移的三個自由度)
http://www2s.biglobe.ne.jp/~wellness/wel_home_kneejoint.htm 膝蓋
這跟手肘的骨骼類似,像機構中的平面旋轉對,自由度僅為一,故很容易受到外力而受傷。造成韌帶破裂等等,使關節無法完整連接。
http://www.a-hospital.com/ahpic02/2006-6/2006623173352547.jpg

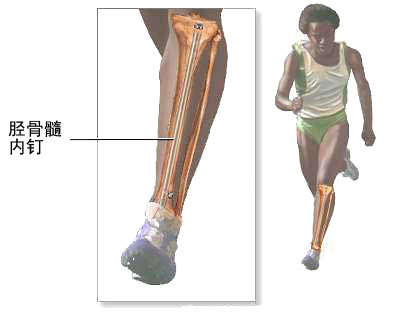
骨骼打釘
上圖就是因為骨骼受到傷害導致關節的鬆脫,誠如接頭掉了般,所以需要釘子,當作接頭來固定。

從上述的分析探討,我們發現關節和接點誠如機械中的LINK 和JOINT,是運作的一體,而且必須要兩個以上的連趕且每端至少要有一個接點才能組成。

題目二
創造和發明是相輔相成的。而在我們工程領域,所需考慮的大致上有資訊、成本、材料、能源、時間、創意、設備這幾項。以下,我藉由汽車的發展史來說明發明創造與設計的合理步驟。
汽車並不是一個人發明的,而是由許多人經過長久年代不段的研究改進,及世界各地的科學家.工程師精心的傑作才有今日的汽車,重要的發展簡介如下:
(1)西元1769年,法國人庫格納特(Nicoias Joseph Cugnot)利用蒸汽機創造出第一輛以蒸氣機推動的車子,約2馬力,時速每小時4公里.
(2)西元1885年,德國人賓士(Karl Friedrich Benz)將自己創製之1/2馬力的內燃機,裝於三輪車(tricycle)上.
(3)西元1886年,德國人賓士及戴姆勒(Gottlied Daimler)二是分別將內燃機安裝於車輛上,此為內燃機汽車之開始,賓士並把自己發明的點火裝置於車上,時速可達每小時18公里.
(4)西元1893年,美國人杜瑞兒兩位兄弟(Charles E Duryes & Frank E Duryea)於麻州成功的製造了第一部美國汽車.
(5)西元1896年,美國第一家汽車製造公司奧次摩比爾(Oldsmobile Motor Works)成立於密西根州,令賓士汽車率先採用全封閉式車身(fully enclosed body).
(6)西元1900年,近代汽車使用之基本構造及裝置皆大部發展完成,木製的車架開始由鋼製的鐵架所取代.
(7)西元1900年,法國多家汽車公司採用鋁合金齒輪箱引擎零件後軸殼等.
(8)西元1904年,避震器已大量使用於車上.
(9)西元1906年,雷梅(Remy)兄弟將發電機裝於車上.
(10)西元1907年,法爾斯東(Firestone)正式創用橡膠輪胎.
(11)西元1908年,福特(Henry Ford),提出他的T型(Model T)汽車,使用無聲時規齒輪,採取大量生產方式,廉價供應顧客,使美國汽車工業呈現蓬勃發展.
(12)西元1910年,義大利人依索塔(Isotta)首次應用四輪同時煞車系統,美國及歐洲盛行用鋁板製造車身.
(13)西元1911年,凱迪拉克(Cadillac)車首次使用電動馬達.
(14)西元1913年,雅樂(Pierce Arrow)將車頭燈裝於前擋泥板上.
(15)西元1920年,已使用滑動齒輪變速箱,引擎並用水冷卻及I型汽門裝置等,當年汽車年產量已突破兩百輛大關.
(16)西元1923年,汽車外型已採用噴漆了,且車上首次裝用空氣輪胎.
(17)西元1924年,用柴油引擎推動之汽車問世,皮洛雷特(Purolator)首創用潤滑油濾清器.
(18)西元1926年,派克(Packard)車開始使用內擺線市齒輪作為最後傳動,次年美國車開始出現X型車架.
(19)西元1928年,法國工校校長迪格爾(Onesime Degueur)發明差速器,同年各式齒輪變速箱亦首次使用凱迪拉克車上.
(20)西元1929年,羅柯斯頓(Card Ruxton)氏,首創前輪傳動.
(21)西元1931年,史特倫堡(Stromberg)採用自動阻風門裝置.
(22)西元1933年,利歐(Reo)車首次裝用半自動變速箱.
(23)西元1934年,前輪開始使用獨立式懸吊系統.
(24)西元1937年,奧次摩比爾車首先採用自動變速節.
(25)西元1938年,克雷斯勒(Chrysler)車裝用液壓傳動飛輪.
(26)西元1940年,採用封閉式頭燈.
(27)西元1946年,自動調整煞車機構開始使用.
(28)西元1948年,別克(Buick)車採用液體扭矩轉換器.
(29)西元1950年,汽油引擎開始採用噴射式燃料系,同年英國路華(Rover)廠使用汽渦輪引擎推動之實驗性汽車製作成功,汽車開始裝配真空管式收音機.
(30)西元1951年,動力轉向機構開始使用,1955年電晶體收音機急速成長.
(31)西元1959年,德國太子(NSU)汽車工廠開始使用迴轉活塞式引擎於車上.
(32)西元1966年,美國立法規定汽車安全標準,加州空氣污染法規定引擎製造嚴格限制有害廢氣之排出量,不得超過一定標準.
(33)西元1967年,德國波細(Bosch)開發完成電晶體控制之汽油噴射裝置(D-Jetronic),IC調整器逐漸取代電譯調整器.
(34)西元1973年,發生能源危機,石油高漲,促使以後之汽車趨向省油輕量化之發展,因此輕合金及塑膠材料廣泛使用於車上.
(35)西元1974年,美國通用(GM)汽車公司發表數位電腦控制車,隨後美國福特.克雷斯勒.日本日產(Nissan).豐田(Toyota.)三菱(Mitsubishi).德國賓士.寶馬(BMW)..等公司亦推出電腦控制進入電腦時代.
(36)西元1978年,福特與通用汽車公司發表回饋(feed back)電子控制化化油器.
我想,發明與創造的目的,無非是改善現況,使生活更便利。然而發明或創造若沒有達到此功效,會因為成本的考量而失敗。其實,從汽車的發展史上,我們可以看到,發明和創造是永無止盡的,需要不斷地改善,而並非一個人可以完成全部。就汽車而言,我歸納出一套發明的過程。
1. 強烈的動機及充足的興趣
2. 收集充足知識及資訊
3. 對發明物做分析
4. 試驗
5. 對市場做分析以符合市場需求
6. 改良


題目三

作業一

Mechanism(機動,機構)在我們這課程中的意思為The arrangement or relation of the parts of a machine; the parts of a machine或者是Mechanical operation or action。而凡能使我們省力或得到方便的工具,都可稱為「機械」。因此我們不難發現機械的運用無處不有。目前流行的機器人即為最佳的例子,雖然之前在玩具反斗城看到的那隻”機器狗”好像不怎麼樣,但是從網路上的影片等等我們不難發現如今機器人的發展已經超乎以往想像。機器人是高級整合控制論、機械電子、電腦、材料和仿生學的產物。目前在工業、醫學甚至軍事等領域中均有重要用途。
※ http://www.erobot.com.tw/index.htm
機器人學苑
在這網站裡,除了可以得知有關機器人大賽的新知,還可以欣賞其他人的作品,更可以從線上教學網頁中學習有關機動學的原理。經過圖示的配合,使更深入明瞭機器人的製作方法以及遠裡運用。其中最讓我感興趣的是樂高列車,假如能自己做一台應該很不錯。其他的網站如:
※ http://www.robotdiy.com/
中國最大的機器人網站,也提供了些機器人的訊息。
當然,在實際運用之前我們要奠定好機動學的基礎,沒有深刻地明瞭機動學的原理,是無法在此領域有所發揮的。
※ http://www.me.ccu.edu.tw/mech/hyw/gegoweb/index.htm
中正大學機動學教學網站
有黃以文教授清楚的教學投影片,可供學習時做參考。
※ http://www.myoops.org/twocw/mit/Mechanical-Engineering/index.htm
麻省理工的開放式網頁
介紹更為完整,有系統的將機械的性質、原理、運用等等陳述給讀者,實為一個再深造的好地方。
※ http://www.hoyu.edu.hk/~dt/machanism.htm
設計與科學網站
給予的機動學指導,並有動畫作為輔助增加學習效果。
只要在日常生活中,隨時留心,將發現許多機動學應用的例子。如剪刀、開罐器、鉗子、指甲刀、自動鎖、電燈開關,螺絲起子、火車鐵軌交換控制桿,運用的是耳熟能詳的槓桿原理。我們每天騎的腳踏車鏈輪的原理等等。
※http://content.edu.tw/junior/phy_chem/ty_lk/std/content/enage/cph17/cphh4.htm 有著簡單機械的原理以及發展的簡史,雖然是很簡易的概念,但是那些發展的歷史值得我們參考,作為以後發明的靈感。其實機動學的利用俯拾即是,未來的我們,要針對人類的需求對症下藥,才能將所學造服人群。

2007年3月27日 星期二

作業四

第一題


程式碼
triangle=[10 0;0 10*sqrt(3);-10 0;10 0]
a=line(triangle(:,1),triangle(:,2))
axis equal
AXIS([-40 40 -40 40])
for n=1:180
rotate(a,[0 0 1],2,[-10 0 0])
pause(0.0001)
end
for n=1:180
rotate(a,[0 0 1],2,[10 0 0])
pause(0.0001)
end
for n=1:180
rotate(a,[0 0 1],2,[0 10*sqrt(3) 0])
pause(0.0001)
end


第二題


程式碼
linkshape([0,0],[10,0],4)
for t=0:20:360
x=10*cosd(t)
y=10*sind(t)
linkshape([0,0],[x,y],4)
line([15,x],[0,y])
pause(0.1)
end


第三題


程式碼
linkshape([10 0],[0 0],2)

for n = 1:12
t = atand(4/3);
b1 = 5*cosd(t + 30*n)
b2 = 5*sind(t + 30*n)
c1 = 10 + 5*cosd(t+30*n)
c2 = 5*sind(t+30*n)
linkshape([0 0],[b1 b2],3)
linkshape([b1 b2],[c1 c2],1.5)
linkshape([c1 c2],[10 0],2)
pause(0.5)
end


axis equal

2007年3月21日 星期三

作業三

題目一
1.


2. 利用直角三角角型攻勢可求出最大範圍,即拳頭最高可伸至頭頂上方(53.3760-25)公分
max=sqrt(57*57-400)
max =
53.3760
3. 使用餘弦定理算出角度,再變換成座標
th=180-(atand(s./20)+acosd((400+s.^2+27*27-900)./(2*sqrt(s.^2+400)*27)))
x=20+27*cosd(th)
y=27*sind(th)
linkshape ([29.9998,25.0799],[20,0])
linkshape ([29.9998,25.0799],[0,25])
linkshape ([29.6181,25.2287],[20,0])
linkshape ([29.6181,25.2287],[0,30])
linkshape ([28.4983,25.6276],[20,0])
linkshape ([28.4983,25.6276],[0,35])
linkshape ([28.4983,25.6276],[20,0])
linkshape ([28.4983,25.6276],[0,40])
linkshape ([23.7952,26.9319],[20,0])
linkshape ([23.7952,26.9319],[0,45])
linkshape ([19.9721,26.9895],[20,0])
linkshape ([19.9721,26.9895],[0,50])
linkshape ([10.5263,25.2833],[20,0])
linkshape ([10.5263,25.2833],[0,53.3760])
xlabel('(cm)');
ylabel('(cm)');
grid on
title('b94611010HW3.1')

題目二
*旋轉對
旋轉對分為平面旋轉對和三度空間旋轉對,其兩者皆屬於低對,即其接觸面積為旋轉平面,雖有良好穩定性,卻也減低了自由度(Degree of freedom)。
鼓的踏板
上圖為鼓的踏板,環形的圓柱藉由踏板的底座和銅線的中心軸,形成一個旋轉對運動節,因為其只能旋轉,不能平移,故自由度為三度空間中六個自由度減去五個自由度。(DOF=1)。踏板向下的力可以帶動連接於環型圓柱上的鏈子,因而控制此圓柱的旋轉。而圓柱上接固定的鼓槌,藉由旋轉帶動鼓槌的前進。可利用此旋轉機構有限的自由度控制鼓槌於最佳的位置,以增加敲擊鼓面時的穩定度,能使力量平均有力。

*高對與低對
高對與低對兩者分類乃其接觸的情形。若接觸為線或點,則為高對。若接觸為面,則為低對。以下將兩者的區別做探討。
魔術方塊
低對中接觸的皆為面,每一個小方塊皆依者其接觸面作旋轉,因為其應力分配於平面上,固穩定性較高,形成堅固的魔術方塊,其缺點是摩擦力造成的阻力較大。
高對與低對各有長處,若將兩者有效地結合,可得一石二鳥之效。
YOYO

小時候風行的溜溜球即結合了高對與低對的長處,具滾珠軸承的溜溜球,其貫穿軸比其他設計更能降低繩子的摩擦力,使懸停時間達到最長。
滾珠軸承


*外型閉合與外力閉合(使運動結接觸之方法)
外型閉合(Form-closed): 利用運動結來限制運動範圍

題目三

message=('Please input the height:')
clf
h=input(message);
r=h/2;
a=0:0.5:360;
c=72:72:432;
for b=0:12;
x0=b*r*pi/6;
x=r*sind(a)+x0;
y=r*cosd(a);

for c=72:72:360;
x1=r*sind(c+b*30)+x0;
y1=r*cosd(c+b*30);
line([x0 x1'],[0 y1']);
end

line(x,y);
hold on
end
axis equal